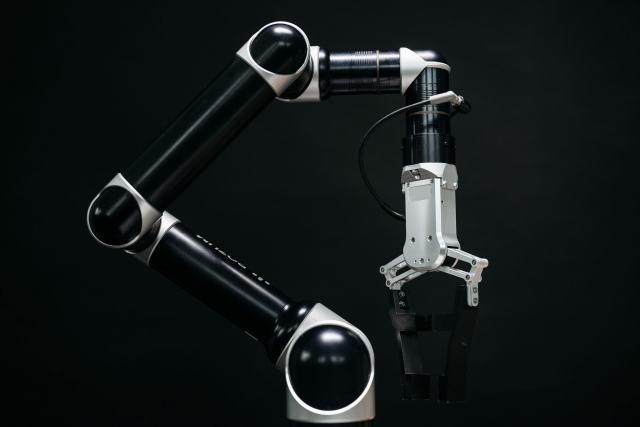
Un cobot, ou robot collaboratif, est un robot conçu pour travailler dans le même espace qu'un opérateur, sans grille fixe dans certaines conditions. Sa sécurité ne se juge jamais sur le bras seul : c'est l'application entière, outil, pièce et tâche compris, qui doit être évaluée.
Ce qui distingue un cobot d'un robot industriel classique
Le cobot est un robot industriel au sens plein : un manipulateur reprogrammable, à plusieurs axes, commandé automatiquement. Ce qui le distingue, c'est sa conception orientée vers le contact possible avec une personne. Il est généralement plus léger, ses capteurs de couple ou de force détectent un choc, ses formes sont arrondies, et sa vitesse peut être limitée quand un opérateur se trouve à proximité.
Le robot classique, lui, travaille à grande vitesse et avec des charges lourdes, derrière des protections qui empêchent tout accès pendant le cycle. Le cobot sacrifie une partie de la cadence et de la charge utile pour gagner en souplesse : il s'installe à côté d'un poste existant, se déplace d'une ligne à l'autre et se reprogramme souvent par guidage à la main ou par une interface graphique. La robotique industrielle et ses grandes familles de robots donnent le contexte général dans lequel le cobot s'insère.
Les quatre modes de collaboration entre l'opérateur et le robot
Les modes de collaboration homme-robot, décrits à l'origine dans la spécification technique ISO/TS 15066 et désormais repris dans la série ISO 10218, sont au nombre de quatre. Une même application peut en combiner plusieurs selon les phases du cycle.
- Arrêt nominal de sécurité contrôlé : le robot s'immobilise quand l'opérateur entre dans l'espace partagé et reprend quand il en sort, sans coupure d'énergie.
- Guidage manuel : l'opérateur déplace le bras à la main, à l'aide d'un dispositif de commande placé près de l'outil.
- Contrôle de la vitesse et de la séparation : des capteurs mesurent la distance entre la personne et le robot, qui ralentit puis s'arrête si elle diminue trop.
- Limitation de puissance et de force : un contact reste possible, mais la force et la pression transmises au corps sont bornées par conception et par réglage.
Le quatrième mode est celui que l'on associe spontanément au cobot. Il suppose une étude précise : un bras léger qui porte un outil coupant ou une pièce à arête vive peut blesser même à vitesse modérée.
Tâches confiées aux cobots dans les usines
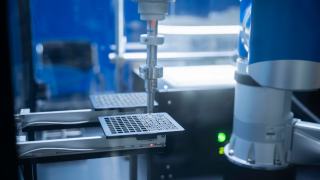
Les cobots se rencontrent surtout sur des tâches répétitives, peu chargées et proches de l'humain. Le chargement et le déchargement d'une machine-outil reviennent souvent : le cobot prend la pièce brute, la place dans l'étau, puis dépose la pièce usinée, ce qui libère l'opérateur pour le contrôle. En fin de ligne, il palettise des cartons légers. Au poste d'assemblage, il visse, colle ou présente une pièce pendant que l'opérateur fait le geste délicat.
Ces usages concernent directement les opérateurs et les conducteurs de ligne de production, qui partagent leur poste avec la machine et la redémarrent après un arrêt. Le cobot ne remplace pas leur savoir-faire : il retire la partie la plus pénible ou la plus monotone du geste, et demande en échange de savoir relancer un cycle, corriger un point de prise ou signaler une dérive.
Normes de sécurité des cobots : de l'ISO/TS 15066 à l'ISO 10218 de 2025
La norme de référence pour un cobot est aujourd'hui la série ISO 10218 dans sa deuxième édition, publiée en février 2025. La partie 1 porte sur le robot, la partie 2 sur l'application robotisée. Le contenu de la spécification ISO/TS 15066 de 2016, longtemps citée pour les cobots, a été intégré à cette série, principalement dans la partie 2 : un dossier technique récent cite donc l'ISO 10218-1 et l'ISO 10218-2 de 2025.
L'idée centrale ne change pas : on évalue l'application, pas le robot. Un cobot vendu comme « collaboratif » peut exiger des protections complémentaires une fois équipé de son outil et placé dans son environnement. L'appréciation du risque suit la démarche de l'ISO 12100, commune à toutes les machines ; le panorama des règles de sécurité des machines et de la consignation la replace dans l'ensemble des obligations.
Le travail de l'alternant autour d'un cobot
L'alternant qui travaille près d'un cobot apprend d'abord à le faire fonctionner dans le respect des réglages validés : démarrage, arrêt, reprise après défaut, nettoyage de l'outil. En maintenance ou en automatisme, il retouche ensuite des points de prise, remplace une ventouse, vérifie un capteur de présence. Les modifications de vitesse, de force ou de zone de travail restent l'affaire d'une personne formée et habilitée par l'entreprise, car elles touchent à la sécurité validée.
Avant de relancer un cobot après une intervention
- L'outil et la pièce sont ceux prévus par l'analyse de l'application.
- Les réglages de vitesse et de force n'ont pas été modifiés, ou la modification est validée.
- Les zones de ralentissement et d'arrêt sont dégagées et fonctionnent.
- Le premier cycle se fait en présence d'un référent, à vitesse réduite.
- L'intervention est consignée dans le suivi de maintenance.
L'accueil d'un apprenti sur ce type de poste se prépare côté entreprise ; la démarche pour intégrer un alternant en atelier décrit le livret d'accueil et le tutorat.
Cobots et apprentis : sécurité, programmation et emploi
- Un cobot peut-il fonctionner sans aucune protection ?
- Cela dépend entièrement de l'application. Si l'appréciation du risque montre que la limitation de force suffit pour l'outil, la pièce et la tâche, l'espace peut rester ouvert ; dans le cas contraire, scrutateur laser, carter ou réduction de vitesse s'imposent. Le bras seul ne permet jamais de conclure.
- Programmer un cobot est-il plus simple qu'un robot classique ?
- La prise en main est souvent plus rapide, grâce au guidage manuel et aux interfaces graphiques. La logique reste la même : points, trajectoires, conditions sur les capteurs, dialogue avec l'automate. Les tâches complexes demandent les mêmes compétences qu'en robotique classique.
- Les cobots suppriment-ils des postes d'opérateur ?
- Aucune statistique officielle ne mesure cet effet. Sur le terrain, le cobot reprend en général une partie du geste, et l'opérateur se voit confier le contrôle, le réglage et la relance. Cette évolution valorise les profils formés en alternance qui savent dialoguer avec la machine.
D'autres équipements d'atelier sont expliqués dans la rubrique consacrée aux technologies de l'usine du futur.
Sources : ISO, fiches ISO 10218-1:2025 et ISO 10218-2:2025 (février 2025) et ISO/TS 15066:2016 ; IBF Solutions, « Nouvelles normes pour les robots industriels EN ISO 10218-1 et 2 » ; ISO 12100:2010, appréciation et réduction du risque.