La robotique industrielle désigne l'emploi en usine de manipulateurs commandés automatiquement, reprogrammables et programmables sur au moins trois axes, selon la norme ISO 8373. Pour un alternant, c'est un terrain où mécanique, automatisme et sécurité se croisent chaque jour.
La définition du robot industriel selon la norme ISO 8373
Le robot industriel est défini par la norme ISO 8373, dans son édition de 2021, que la Fédération internationale de robotique (IFR) reprend pour établir ses statistiques mondiales. En substance, il s'agit d'un manipulateur commandé automatiquement, reprogrammable, utilisable pour plusieurs applications et programmable sur trois axes ou plus. Il peut être fixé au sol ou monté sur une plateforme mobile, et il sert l'automatisation industrielle. La norme est en cours de révision, sans effet immédiat pour l'atelier.
Ces critères écartent bien des machines que l'on appelle « robot » par abus de langage. Un poussoir pneumatique qui répète toujours le même geste n'est ni reprogrammable ni polyvalent : il relève de l'automatisme simple, piloté par un automate. Pour l'apprenti, la définition sert à lire une offre : reprogrammable signifie qu'il faudra retoucher des trajectoires, polyvalent que le même bras peut souder une semaine et palettiser la suivante.
Robots articulés, SCARA, cartésiens : les familles présentes en atelier
Les robots d'usine se classent d'abord par leur cinématique, c'est-à-dire la façon dont leurs axes s'enchaînent. Chaque famille a ses points forts, et une même usine en emploie souvent plusieurs. Le tableau ci-dessous résume les grandes familles et leurs usages courants (usage du métier, sans valeur normative).
| Famille | Mouvement | Usages fréquents |
|---|---|---|
| Robot articulé (poly-articulé) | Bras à articulations rotatives, le plus souvent six axes | Soudage, peinture, chargement de machines, manutention de pièces lourdes |
| SCARA | Bras horizontal rapide, rigide dans l'axe vertical | Assemblage de petites pièces, prise et dépose, électronique |
| Cartésien ou portique | Déplacements linéaires sur trois axes perpendiculaires | Palettisation, découpe, chargement de grandes pièces |
| Delta (parallèle) | Trois bras reliés à une nacelle légère | Tri et conditionnement à cadence élevée, agroalimentaire, pharmacie |
| Robot collaboratif | Bras léger prévu pour partager l'espace avec l'opérateur | Vissage, contrôle, assistance au poste de travail |
La dernière ligne mérite un développement à part : le fonctionnement des robots collaboratifs et leurs modes de partage de l'espace obéit à une logique de sécurité différente de celle d'un robot enfermé derrière des grilles.
Ce que contient une cellule robotisée
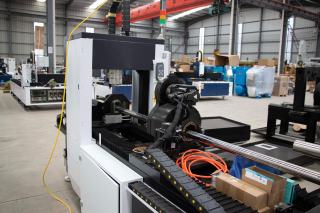
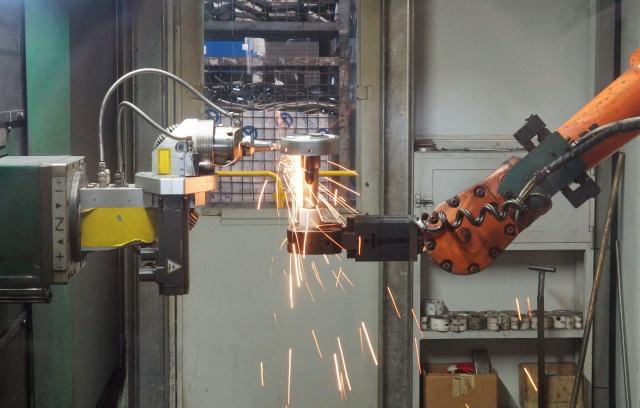
Une cellule robotisée regroupe tout ce qui permet au robot de produire : le bras lui-même, sa baie de commande, l'outil monté en bout de bras (pince, ventouse, torche de soudage, visseuse), les convoyeurs ou tables qui amènent les pièces et les capteurs qui vérifient leur présence. Un automate programmable coordonne souvent l'ensemble et dialogue avec le robot par des signaux d'entrée et de sortie ou par un réseau de terrain.
Autour, les protections délimitent la zone dangereuse : grilles fixes, portes avec interrupteurs de sécurité, barrières immatérielles, scrutateurs laser au sol. L'opérateur charge les pièces depuis un poste protégé, et toute intrusion provoque un arrêt. L'alternant en maintenance passe une bonne partie de son temps sur ces éléments périphériques : un capteur déréglé ou une ventouse usée arrête la production plus souvent que le robot lui-même. Comprendre la logique d'automates programmables, capteurs et actionneurs est donc aussi utile que connaître le bras.
Programmer un robot : pupitre d'apprentissage, hors ligne et simulation
La programmation d'un robot industriel repose sur des points enregistrés et des trajectoires qui les relient. La méthode la plus répandue en atelier passe par le pupitre d'apprentissage, un boîtier portatif relié à la baie : le programmeur déplace le bras axe par axe ou dans un repère choisi, mémorise chaque position, puis écrit les instructions de mouvement, d'attente et de dialogue avec les capteurs. Chaque constructeur a son propre langage, mais les notions restent les mêmes : repère outil, repère pièce, vitesse, précision d'approche.
La programmation hors ligne se fait sur ordinateur, dans un logiciel de simulation qui reproduit la cellule en trois dimensions. Elle permet de préparer un nouveau produit sans arrêter la ligne, puis de recaler les points sur place. Un apprenti commence en général par de petites retouches de points au pupitre, en vitesse réduite et sous la surveillance d'un technicien confirmé, avant de créer des programmes complets.
- Vérifier le repère outil avant toute modification de trajectoire.
- Tester un programme modifié en mode manuel, pas à pas, vitesse réduite.
- Sauvegarder la version précédente pour pouvoir revenir en arrière.
- Noter la modification dans le cahier ou la GMAO de l'atelier.
Sécurité d'une cellule robotisée et normes ISO 10218
La sécurité des robots industriels relève de la série ISO 10218, publiée dans sa deuxième édition en février 2025 : la partie 1 traite du robot, la partie 2 des applications et des cellules robotisées. Ces éditions remplacent celles de 2011 et ajoutent des exigences de cybersécurité, puisque les robots sont désormais reliés aux réseaux de l'usine.
Pour l'alternant, la règle de base est simple : on n'entre jamais dans une cellule en marche, et toute intervention dans la zone du robot suit la procédure de l'entreprise, avec mode manuel, vitesse réduite et dispositif de validation tenu en main. Les interventions de maintenance exigent une consignation des énergies. Le cadre complet, de la directive machines à la consignation, figure dans le guide sur la sécurité des machines en atelier.
Le parc de robots en France et en Europe d'après l'IFR
Selon le rapport World Robotics publié par l'IFR le 24 septembre 2026, la France a installé 4 500 robots industriels en 2025, soit 7 % du marché de l'Union européenne. L'automobile représente 21 % de ces installations et le travail des métaux 18 %. À l'échelle de l'Union, 60 500 robots ont été installés en 2025, en recul de 11 %, pour un parc en service de 712 000 unités.
La densité robotique de l'Union atteint 231 robots pour 10 000 salariés de l'industrie manufacturière (données 2024, IFR), contre 132 en moyenne mondiale. Ces chiffres rappellent que chaque robot installé doit être programmé, intégré et entretenu, ce qui nourrit la demande en techniciens formés par l'apprentissage.
Apprendre la robotique industrielle en alternance : diplômes, âge et premiers postes
- Quel diplôme préparer pour travailler sur des robots industriels ?
- Au niveau bac, le bac pro maintenance des systèmes de production connectés (MSPC) donne les bases mécaniques et électriques. À bac+2, le BTS conception et réalisation de systèmes automatiques (CRSA) et le BTS maintenance des systèmes sont les voies les plus directes ; les BTS industriels préparés en alternance détaillent leurs différences. La conception de robots, elle, relève plutôt du bac+5.
- Un apprenti mineur peut-il intervenir sur un robot ?
- Un mineur peut y être affecté si l'employeur a envoyé une déclaration de dérogation à l'inspection du travail pour les travaux réglementés. Le code du travail (article D.4153-28) interdit par défaut aux moins de 18 ans l'utilisation et l'entretien de machines dont les éléments mobiles ne peuvent pas être rendus inaccessibles. La dérogation exige évaluation des risques, formation à la sécurité, avis médical d'aptitude et encadrement par une personne compétente.
- Quelle différence entre roboticien et technicien en robotique ?
- Selon l'Onisep, le roboticien conçoit des robots et se recrute surtout à bac+5, avec un salaire débutant de 2 438 à 3 000 euros brut par mois. Le technicien intègre, programme et dépanne des robots existants, dès bac+2. La fiche sur les métiers de roboticien et d'automaticien compare les deux parcours.
- Faut-il savoir programmer avant de commencer ?
- Aucune connaissance préalable en programmation n'est exigée pour entrer dans un BTS ou un bac pro industriel. La logique des trajectoires s'apprend en formation et au pupitre, sous tutorat.
Les autres technologies d'atelier sont présentées dans la rubrique usine du futur et technologies industrielles.
Sources : ISO, norme ISO 8373:2021 et fiches ISO 10218-1:2025 et ISO 10218-2:2025 (février 2025) ; IFR, « Industrial robots » et communiqué World Robotics du 24 septembre 2026 ; IFR, « Robot density surges in Europe, Asia and Americas » (8 avril 2026) ; code du travail, article D.4153-28 et articles R.4153-38 et suivants ; Onisep, fiche métier roboticien (mise à jour du 3 juillet 2026).